SuperMimic:利用世界模型将人形机器人动作学习效率提升1000倍
SuperMimic の概要 - ワールドモデルでヒューマノイドの動作学習を1000倍以上効率化
「SuperMimic」の概要についてまとめました。
目次
- 1. SuperMimicとは
- 2. SuperMimicの仕組み
- 2-1. ワールドモデルによる未来予測
- 2-2. 微分によるポリシー学習
- 3. SuperMimicの性能
- 3-1. 学習時間と計算量
- 3-2. 動作の成功率
- 3-3. 実機ロボットへの適用
- 4. オープンソースとデモ
1. SuperMimicとは
2026年10月、UC Berkeleyの研究チームは、ヒューマノイドロボットの全身動作を効率的に学習する手法「SuperMimic」を発表しました。ロボット学習の国際学会「CoRL 2026」で発表された研究です。
「SuperMimic」は、ワールドモデルを利用して、ヒューマノイドロボットに大量の人間の動作を模倣させる学習手法です。
従来手法「SONIC」と比較して、学習に必要なGPU計算量を1000分の1以下に削減しながら、高精度な動作追従を実現しています。
主な特徴は次のとおりです。
・学習効率:従来手法より1000倍以上少ないGPU計算量
・多様な動作:歩行、ダンス、ジャンプ、宙返りなどに対応
・単一モデル:1つの制御ポリシーで多数の動作を実行
・実機対応:Unitree G1へのSim-to-Real転移を実証
研究チームは、従来手法「SONIC」が128基のGPUで7日間かけて学習した動作追従性能を、SuperMimicではGPU 1基、約3時間の学習で上回ったと報告しています。
2. SuperMimicの仕組み
従来のヒューマノイドの動作学習では、物理シミュレーター上でロボットを繰り返し動かし、強化学習によって制御ポリシーを改善する方法が一般的でした。
しかし、大量の動作を学習するには膨大なシミュレーションとGPU計算が必要になります。
SuperMimicでは、「微分可能なワールドモデル」を利用することで、この問題を解決しています。
2-1. ワールドモデルによる未来予測
ワールドモデルは、ロボットの現在の状態と動作から、次の状態を予測するAIモデルです。
SuperMimicでは、物理シミュレーター「MuJoCo Warp」で収集したデータを使ってワールドモデルを学習します。
このワールドモデルを利用することで、毎回物理シミュレーターを実行しなくても、ロボットの動きを高速に予測できます。
研究では、実用的なバッチサイズにおいて、ワールドモデルによる予測がMuJoCo Warpより10倍以上高速だったと報告しています。
2-2. 微分によるポリシー学習
SuperMimicの最大の特徴は、ワールドモデルを通じて誤差逆伝播を行い、制御ポリシーを直接改善できることです。
学習は次の流れで進みます。
(1) 物理シミュレーターからロボットの動作データを収集
(2) データを使ってワールドモデルを学習
(3) ワールドモデル内でロボットの未来の動作を予測
(4) 予測結果から勾配を計算して制御ポリシーを更新
(5) 新しいデータを収集して学習を繰り返す
従来のPPOなどの強化学習では、試行錯誤によってポリシーを改善します。一方、SuperMimicはワールドモデルの微分可能性を利用して、効率的にポリシーを更新します。
なお、物理シミュレーター自体を微分可能にする必要はありません。ワールドモデルとポリシーは、同じ学習ループの中で並行して更新されます。
3. SuperMimicの性能
研究チームは、従来のヒューマノイド動作学習手法「SONIC」と比較しています。
3-1. 学習時間と計算量
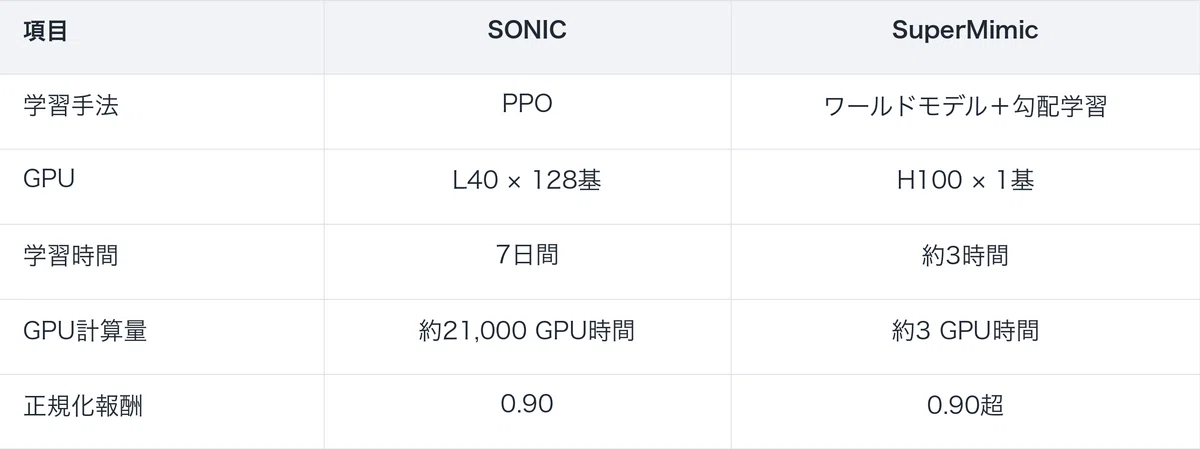
SuperMimicは、学習時間を50分の1以下、GPU計算量を1000分の1以下に削減しています。
ただし、GPUの種類や学習データ量が異なるため、完全に同一条件での比較ではありません。
3-2. 動作の成功率
研究では、129,514種類の動作を使って評価しています。
・SONIC:179動作で失敗
・SuperMimic(GPU 1基・3時間):25動作で失敗
・SuperMimic(GPU 2基・9.8時間):0動作(すべて成功)
SuperMimicは、GPU 2基で9.8時間学習することで、評価対象の129,514種類すべての動作を、シミュレーション上で失敗なく追従しています。
特に、SONICが苦手としていた宙返りや横回転などの複雑な動作でも改善が見られました。
ただし、この評価は学習に利用した動作データに対するものであり、未知の動作への汎化性能を示すものではありません。
3-3. 実機ロボットへの適用
SuperMimicでは、ヒューマノイドロボット「Unitree G1」を使った実機実験も行っています。
シミュレーションで学習した制御ポリシーを、動作ごとの追加調整なしで実機に適用し、ダンス、ジャンプ、横回転などの多様な動作を実現しています。
公式サイトでは、1つの制御ポリシーでさまざまな動作を実行するデモ動画が公開されています。
4. オープンソースとデモ
SuperMimicの公式実装は、GitHubで公開されています。
「Apache License 2.0」で提供されており、ロボットシミュレーション環境「mjlab」をベースに実装されています。
GitHubには、Unitree G1向けの学習スクリプトや、学習済みモデルを実行するためのスクリプトが用意されています。
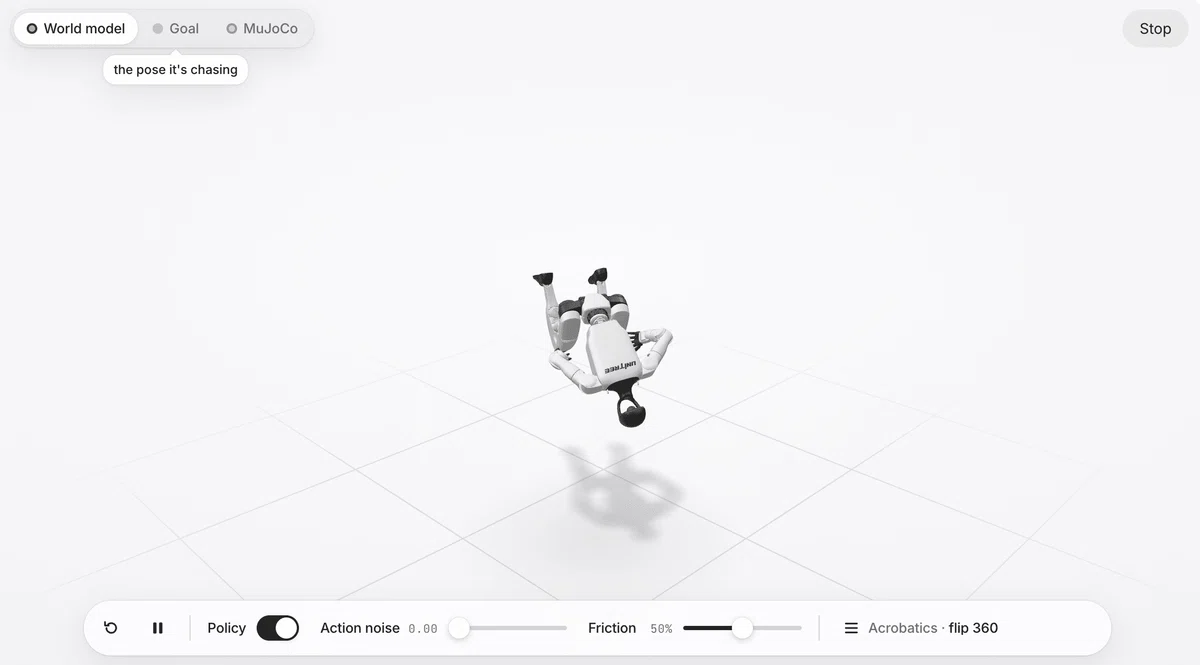
また、公式サイトではブラウザ上でロボットの動作を試せるWebデモも公開されています。
来源:npaka · AI与游戏开发技术 · note.com