SuperMimic:利用世界模型将人形机器人动作学习效率提升1000倍
SuperMimic の概要 - ワールドモデルでヒューマノイドの動作学習を1000倍以上効率化
总结了「SuperMimic」的概要。
目次
- 1. 什么是SuperMimic
- 2. SuperMimic的工作原理
- 2-1. 通过世界模型进行未来预测
- 2-2. 基于微分的策略学习
- 3. SuperMimic的性能
- 3-1. 学习时间与计算量
- 3-2. 动作成功率
- 3-3. 在实体机器人上的应用
- 4. 开源与演示
1. SuperMimic是什么
2026年10月,加州大学伯克利分校的研究团队发布了一种名为“SuperMimic”的方法,能够高效地让人形机器人学习全身动作。该研究在机器人学习的国际会议“CoRL 2026”上发表。
「SuperMimic」は、ワールドモデルを利用して、ヒューマノイドロボットに大量の人間の動作を模倣させる学習手法です。
従来手法「SONIC」と比較して、学習に必要なGPU計算量を1000分の1以下に削減しながら、高精度な動作追従を実現しています。
主な特徴は次のとおりです。
・学習効率:従来手法より1000倍以上少ないGPU計算量
・多様な動作:歩行、ダンス、ジャンプ、宙返りなどに対応
・単一モデル:1つの制御ポリシーで多数の動作を実行
・実機対応:Unitree G1へのSim-to-Real転移を実証
研究チームは、従来手法「SONIC」が128基のGPUで7日間かけて学習した動作追従性能を、SuperMimicではGPU 1基、約3時間の学習で上回ったと報告しています。
2. SuperMimicの仕組み
在传统的仿人机器人动作学习中,通常的方法是在物理模拟器上反复驱动机器人,通过强化学习来改善控制策略。
然而,要学习大量的动作,需要庞大的模拟和GPU计算资源。
SuperMimic 利用“可微分的世界模型”解决了这一问题。
2-1. 基于世界模型的预测
世界模型是一种 AI 模型,它根据机器人的当前状态和动作来预测下一个状态。
SuperMimic 使用在物理模拟器“MuJoCo Warp”中收集的数据来训练世界模型。
利用该世界模型,无需每次运行物理模拟器,即可高速预测机器人的动作。
研究报告指出,在实际可用的批量大小下,世界模型的预测速度比 MuJoCo Warp 快 10 倍以上。
2-2. 微分によるポリシー学習
SuperMimicの最大の特徴は、ワールドモデルを通じて誤差逆伝播を行い、制御ポリシーを直接改善できることです。
学習は次の流れで進みます。
(1) 物理シミュレーターからロボットの動作データを収集
(2) データを使ってワールドモデルを学習
(3) ワールドモデル内でロボットの未来の動作を予測
(4) 予測結果から勾配を計算して制御ポリシーを更新
(5) 新しいデータを収集して学習を繰り返す
従来のPPOなどの強化学習では、試行錯誤によってポリシーを改善します。一方、SuperMimicはワールドモデルの微分可能性を利用して、効率的にポリシーを更新します。
なお、物理シミュレーター自体を微分可能にする必要はありません。ワールドモデルとポリシーは、同じ学習ループの中で並行して更新されます。
3. SuperMimic的性能
研究团队将其与传统的类人机器人动作学习方法“SONIC”进行了比较。
3-1. 学习时间与计算量
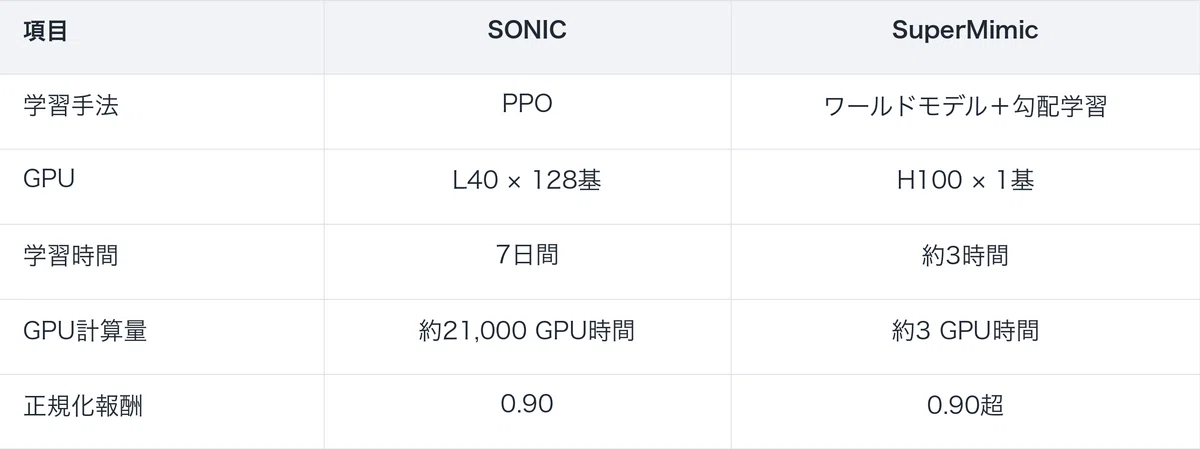
SuperMimic将学习时间缩短至原来的五十分之一以下,GPU计算量降低至原来的千分之一以下。
不过,由于使用的GPU种类和学习数据量不同,并非完全相同的条件进行比较。
3-2. 动作成功率
研究中,我们使用129,514种动作进行了评估。
・SONIC:在179个动作上失败
・SuperMimic(1块GPU、3小时):在25个动作上失败
・SuperMimic(2块GPU、9.8小时):0个动作失败(全部成功)
SuperMimic通过两块GPU进行9.8小时的训练,在模拟环境中对评估对象的全部129,514种动作均实现了无失败的跟踪。
特别是在SONIC不擅长的空翻和侧旋等复杂动作方面,也观察到了改善。
不过,该评估针对的是用于学习的动作数据,并不能表明其对未知动作的泛化能力。
3-3. 应用于实体机器人
在SuperMimic中,我们还使用人形机器人“Unitree G1”进行了实机实验。
我们将仿真中学习到的控制策略直接应用于实机,无需针对每个动作进行额外调整,实现了舞蹈、跳跃、侧翻等多种动作。
官方网站上公开了由单一控制策略执行多种动作的演示视频。
4. 开源与演示
SuperMimic的官方实现已发布在GitHub上。
它以Apache License 2.0许可证提供,并基于机器人仿真环境“mjlab”进行实现。
GitHub上提供了针对Unitree G1的训练脚本以及用于运行预训练模型的脚本。
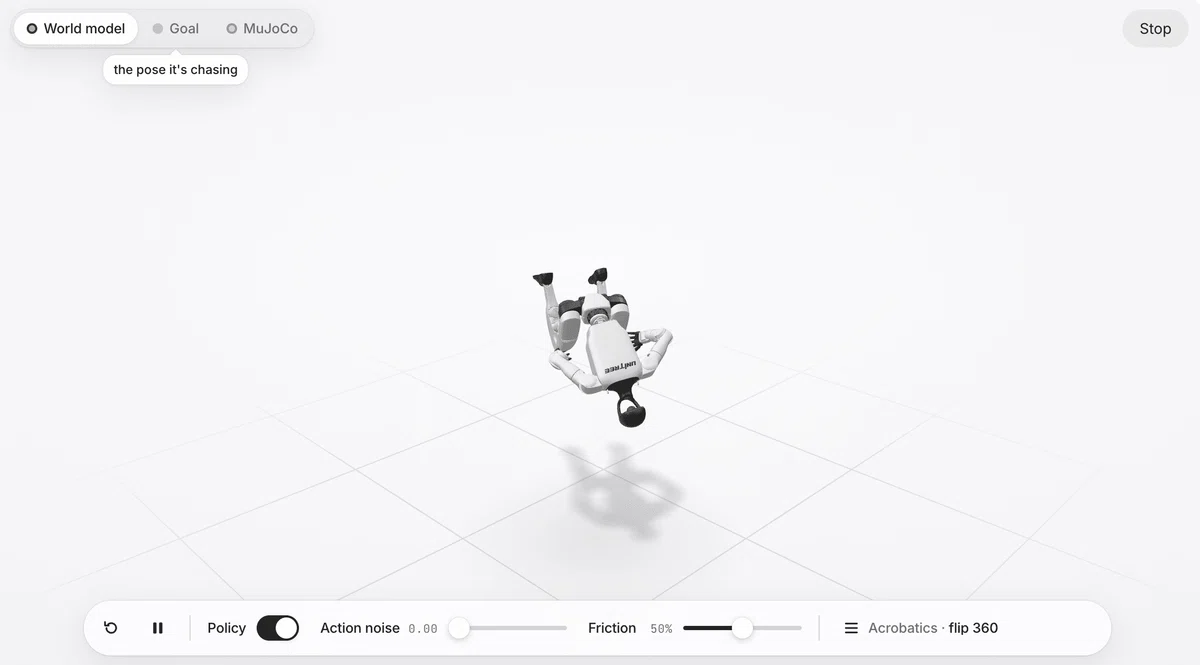
此外,官方网站上还公开了可以在浏览器中体验机器人操作的Web演示。
来源:npaka · AI与游戏开发技术 · note.com